在人形机器人、协作机器人、小型飞行器飞控等领域,运动控制同时面临 实时算力、总线同步、硬件集成度、国产化自主可控 多重考验。传统伺服关节方案大多采用主控 DSP + 独立 EtherCAT 从站芯片 + 外置 PHY 多器件分立设计,器件数量多、PCB 布线复杂、板层成本高,多芯片之间的信号交互极易引入时延与干扰;而普通通用 RISC-V 芯片缺少面向控制的 DSP 扩展指令,在姿态解算、FOC 电流环、多轴同步场景下,实时性很难满足精密运动的严苛指标。
SYS-F335BGA-GH 为全正向设计、基于 RISC-V 扩展指令集的一体化浮点 DSP SoC,将 DSP 主控、EtherCAT 从站控制器、两路百兆 PHY 三大模块集成于单颗 BGA 芯片内,打破传统多芯片分立架构瓶颈,面向机器人关节、飞控实时控制场景深度优化。
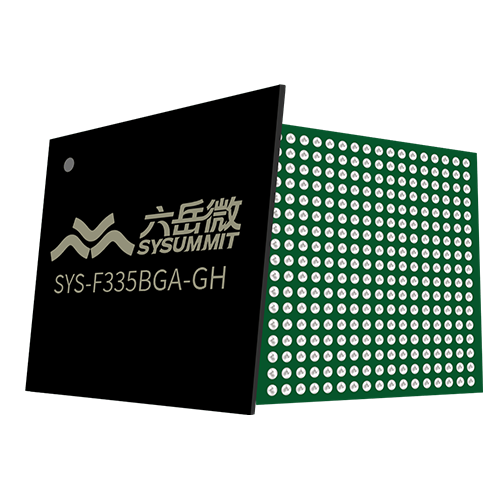
芯片搭载 150MHz 32 位 RISC-V 扩展内核,内置硬件 FPU 浮点单元,配套面向控制算法定制的 DSP 扩展指令,高效完成乘累加、坐标变换、姿态解算、FOC 伺服闭环运算;片上集成 512KB Flash、68KB SRAM,本地存储资源充足,满足控制算法与参数常驻运行。内置硬件 EtherCAT 实时总线控制器,支持 2/3 MII 可配置,搭载 8 组 FMMU、8 组 SCU,64 位分布式时钟同步精度可达 10ns,多轴同步抖动极低,适配多关节协同联动的高同步需求。芯片采用 BGA289 封装,尺寸仅 12×12mm,在狭小的关节腔体、飞行器电控舱内可以高密度布局,直接替代原有三颗主控 + 外置 PHY 的方案,有效简化 PCB 设计、减少电路板层数,降低 BOM 物料成本与布线干扰风险。
除机器人关节伺服应用外,该 DSP 同样适配飞行控制系统。飞控以 SYS-F335BGA-GH 作为主控核心,依据操纵指令、飞行状态、各类环境传感参数实时运算,输出控制信号驱动机翼、舵面驱动电机,稳定完成飞行器姿态控制、机动控制;依靠高精度 DC 分布式时钟能力,实现姿态环路与执行机构之间低时延闭环,适配小型无人机、特种飞行器在复杂扰动环境下的稳定飞行与精准机动。
芯片与 F335 系列代码生态全面兼容,原有控制程序可直接复用,配套成熟开发工具链,大幅降低算法移植、二次开发门槛,缩短项目落地周期。自主正向 RISC-V 扩展架构,自主可控,规避进口芯片供应链风险,为国产机器人、飞控装备提供可靠的运动控制核心。
典型应用场景
人形机器人关节模组、协作机器人伺服驱动器、灵巧手伺服、小型无人机飞控系统、特种飞行器姿态控制、分布式工业运动控制节点
上一篇:没有了


